拟合圆柱(点云)
功能介绍
模块位置:几何-拟合圆柱(点云)
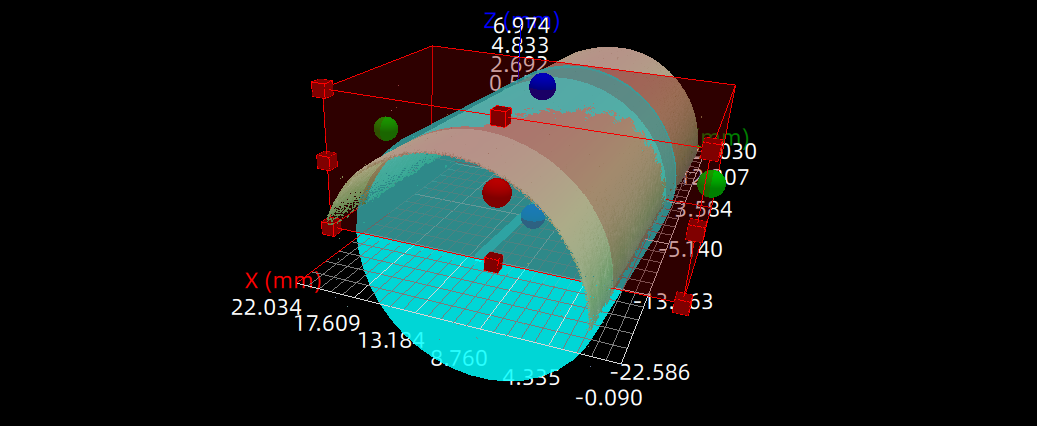
框选点云拟合一个圆柱
使用场景
用于在三维空间中识别和测量圆柱形物体的特征。
输入
点云输入
| 输入 | 类型 | 说明 |
|---|---|---|
| 输入点云 | 点云 | 输入方式是选择输出点云的模块。 |
创建输入
| 输入 | 说明 |
|---|---|
| 3D区域 | 在区域类型中进行选择旋转立方体对点云框选或者选择全区域3D,可以在区域列表中手动输入数据或者在点云上绘制。输入区域 查看详细说明:区域类型(绘制和继承)、区域列表、启用坐标系、坐标系。 |
参数说明
目标半径
目标加减半径,输入已知被测物半径范围,越精确越好。可在目标半径周围一定范围来搜索圆柱半径,减少算法迭代时间。
半径阈值
在目标半径以半径阈值为公差搜索圆柱半径;范围越精确算法迭代时间越短。
距离阈值(内点)
拟合圆柱时,用于剔除异常数据的内点阈值。
最大迭代次数
超过设置迭代次数时即使未得到拟合结果也退出迭代。
输出
| 输出 | 类型 | 默认启用 | 额外启用条件 | 说明 |
|---|---|---|---|---|
| 区域列表 | 区域集 | 是 | / | / |
| 圆柱 | 圆柱 | 是 | / | / |
| 轴线 | 3D直线 | 是 | / | / |
| 中心点平面 | 平面 | 是 | / | / |